诺思博机器人
项目

造出来,
动起来。

面向机器人领域真实存在、尚未解决的问题开展研究,从感知、决策到控制构建可落地的方法,并在真实系统与复杂环境中验证。

机器人控制

聚焦真实机器人系统中的感知、运动与全身控制问题。
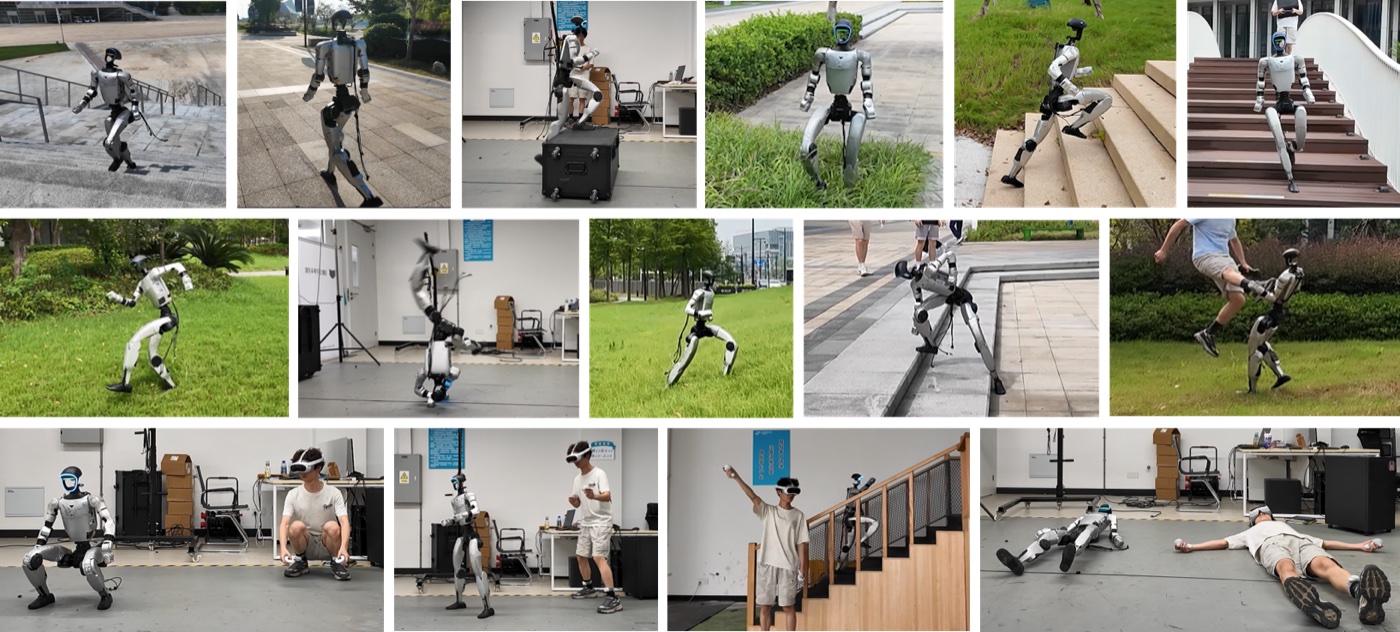
PGMT 人形机器人在运动、遥操作和恢复任务中的实验

SEP 2026 · ARXIV PREPRINT

PGMT

Perceptive General Motion Tracking for Humanoid Robots

Hongyi Li, LI Peizhuo, Yucheng Tao, et al.

统一的感知策略在适应复杂地形的同时跟踪多样化全身动作,支持运动、遥操作与恢复。

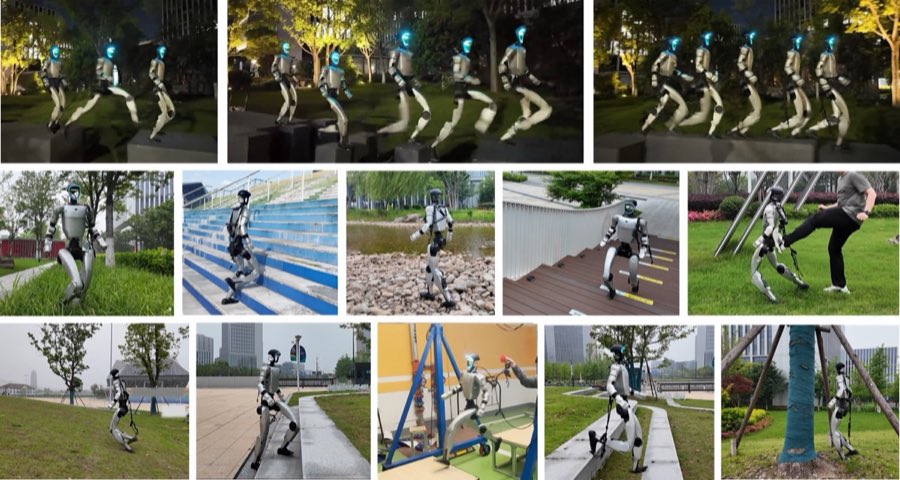
TAGA 人形机器人在多种户外地形上的运动实验

JUN 2026 · UNDER REVIEW

TAGA

Terrain-aware Active Gaze Learning for Generalizable Agile Humanoid Locomotion

LI Peizhuo*, Hongyi Li*, Mingfeng Fan*, et al.

面向地形的主动注视机制,让人形机器人能够预判落脚点,并在陌生地形上保持敏捷运动。

SSR 论文图 1:人形机器人在开放世界地形中的运动实验

2026 · CoRL

SSR

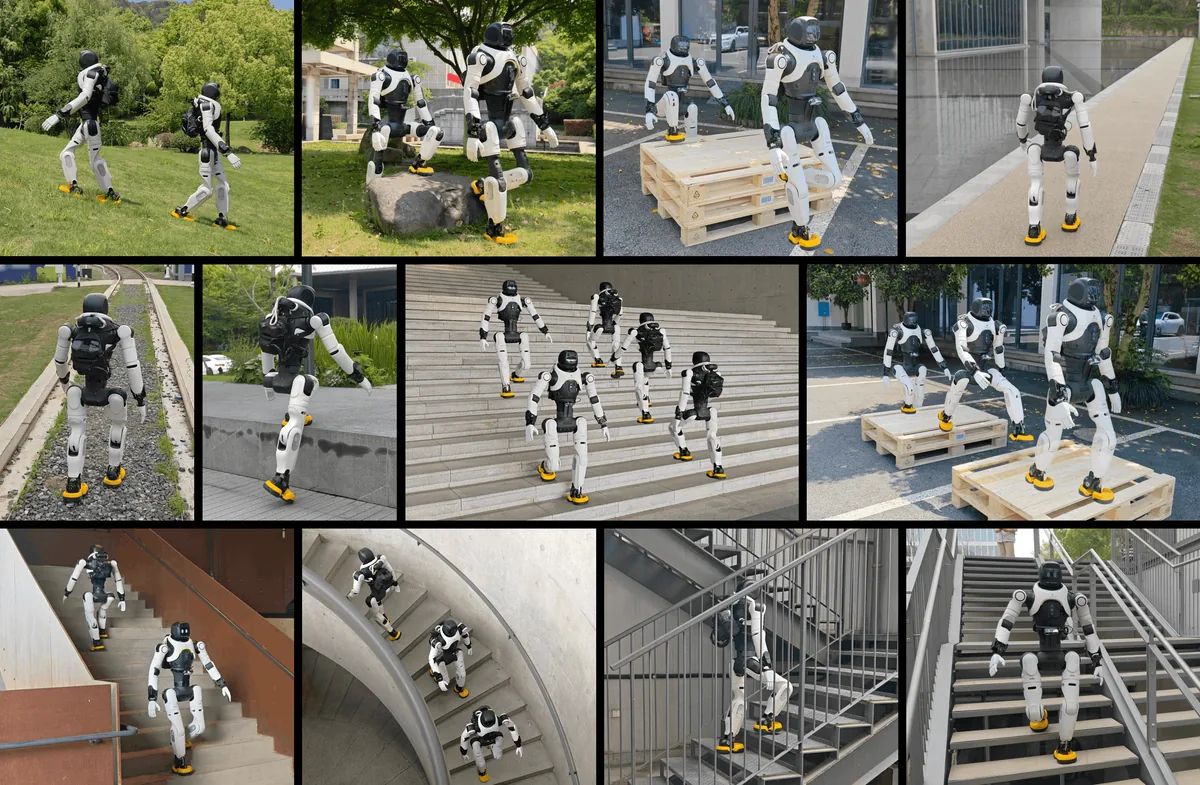
Scaling Surefooted and Symmetric Humanoid Traversal to the Open World

Ruiqi Yu*, Yiwen Wang*, Yuan Hao, Jun Wu, Qiuguo Zhu

面向开放世界的人形机器人视觉运动框架,在楼梯、沟壑、高台与长距离户外路线中实现安全、对称且自然的穿越。

START 论文图 1:四足机器人跨越稀疏落脚点及地形重建

DEC 2025 · IEEE RA-L

START

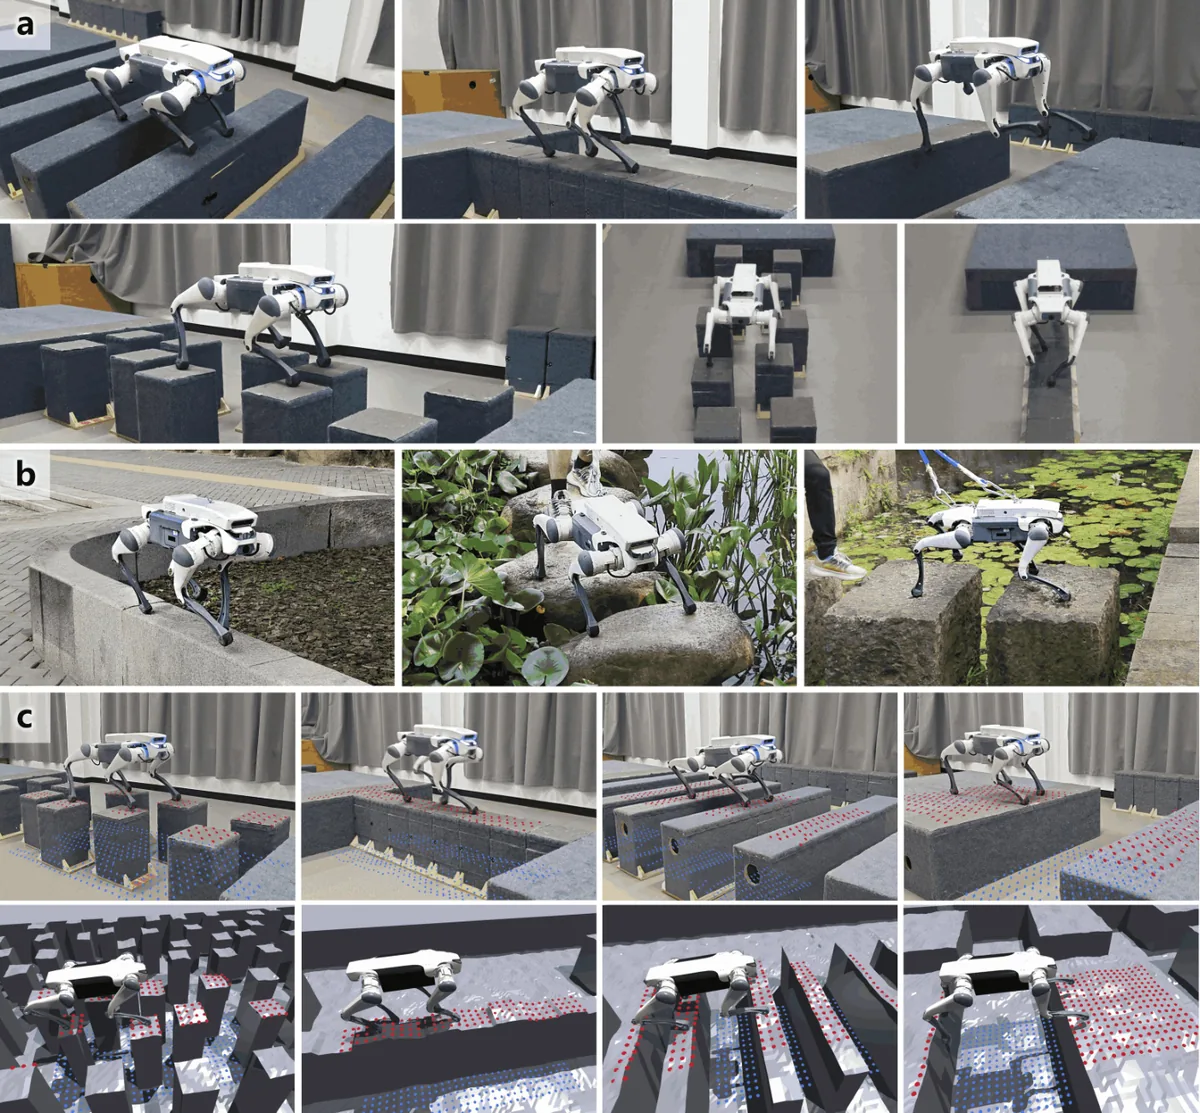
Traversing Sparse Footholds with Terrain Reconstruction

Ruiqi Yu, Qianshi Wang, Hongyi Li, Zheng Jun, et al.

通过机载视觉与本体感知重建局部地形,使四足机器人在稀疏落脚点上实现精确、稳定且可泛化的穿越。

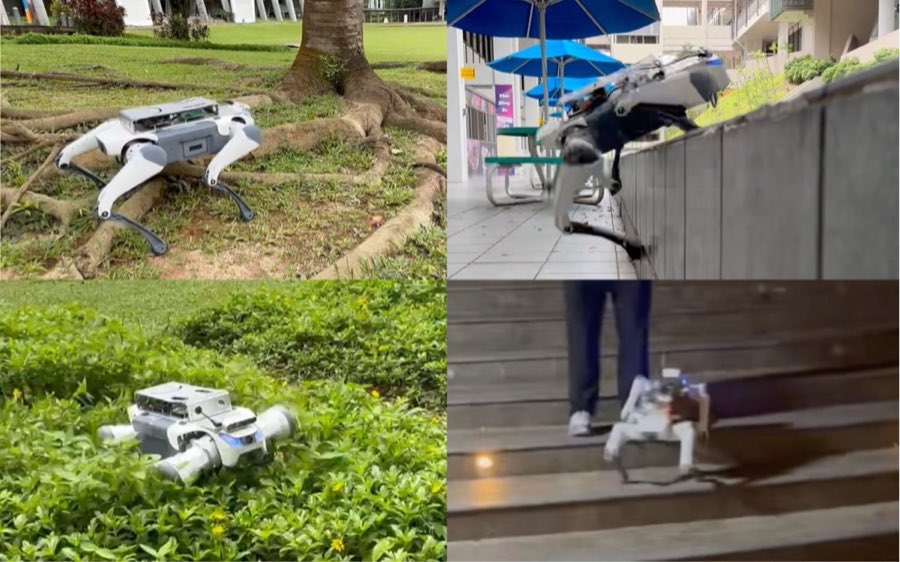
KiVi 四足机器人在树根、草地、台阶和墙边的运动实验

SEP 2025 · IEEE/RSJ IROS

KiVi

Kinesthetic-Visuospatial Integration for Dynamic and Safe Egocentric Legged Locomotion

LI Peizhuo*, Hongyi Li*, Yuxuan Ma*, et al.

融合动觉与视觉空间信息,实现动态、安全且以机器人自身视角为中心的四足运动。

空中机器人

面向敏捷自主飞行的空中机器人运动规划与控制。

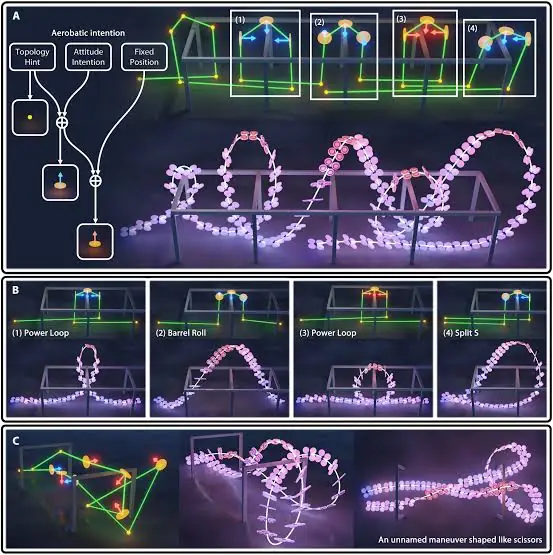
四旋翼自主自由式飞行论文图:特技意图与轨迹生成,以及翻滚、筋斗和剪刀形飞行实验

APR 2025 · SCIENCE ROBOTICS

Unlocking aerobatic potential of quadcopters: Autonomous freestyle flight generation and execution

Mingyang Wang, Qianhao Wang, Ze Wang, et al.

通过特技意图表示与时空联合轨迹优化,在障碍密集的环境中生成并执行可行、无碰撞的四旋翼自主自由式飞行。

多智能体

研究多智能体的任务协同与交互推理。

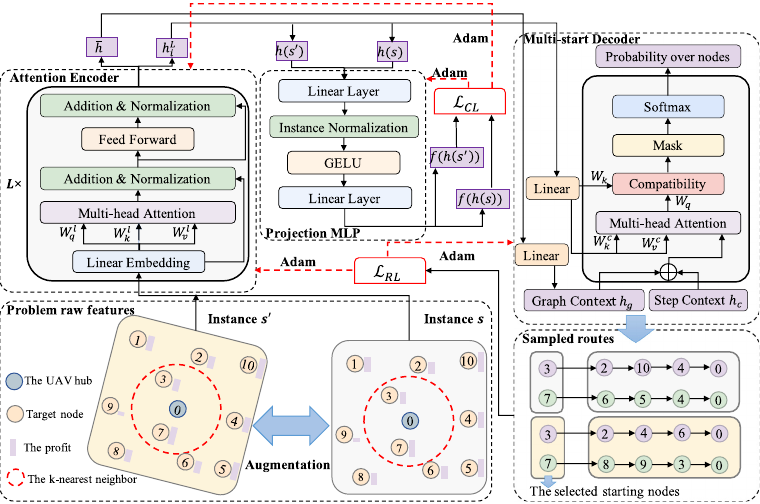
多无人机任务规划的 NNO-DRL 方法图

2025 · SWARM AND EVOLUTIONARY COMPUTATION

Multi-UAV reconnaissance mission planning via deep reinforcement learning with simulated annealing

Mingfeng Fan, Huan Liu, Guohua Wu, et al.

结合深度强化学习与模拟退火,交替优化目标分配和航线规划,实现多无人机侦察任务协同。

机器人任务规划

学习高效的任务序列与无碰撞路径,支持机器人系统的任务执行。

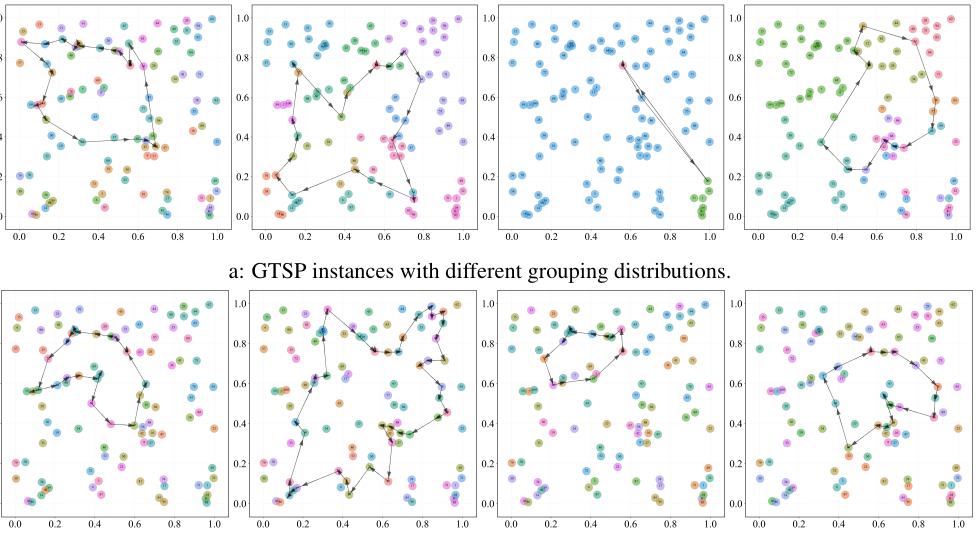
MMFL 彩色任务规划图:不同目标分组下的路径求解结果

2025 · CONFERENCE ON ROBOT LEARNING

Multimodal Fused Learning for Solving the Generalized Traveling Salesman Problem in Robotic Task Planning

Jiaqi Cheng, Mingfeng Fan, Xuefeng Zhang, et al.

融合图结构与图像空间表征,求解广义旅行商问题,为机器人提供实时任务规划。

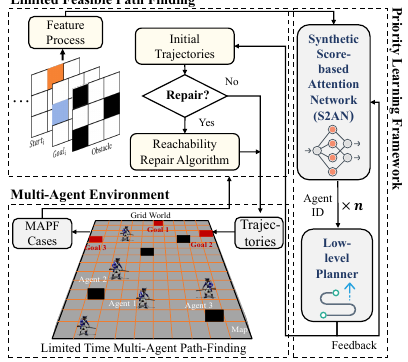
多智能体路径规划与注意力优先级学习框架

2024 · AAMAS

Attention-based Priority Learning for Limited Time Multi-Agent Path Finding

Yibin Yang*, Mingfeng Fan*, Chengyang He, et al.

通过基于注意力的强化学习生成智能体优先级,在有限计算时间内完成可扩展的无碰撞路径规划。

自动驾驶

面向自动驾驶的轨迹预测和安全规划。

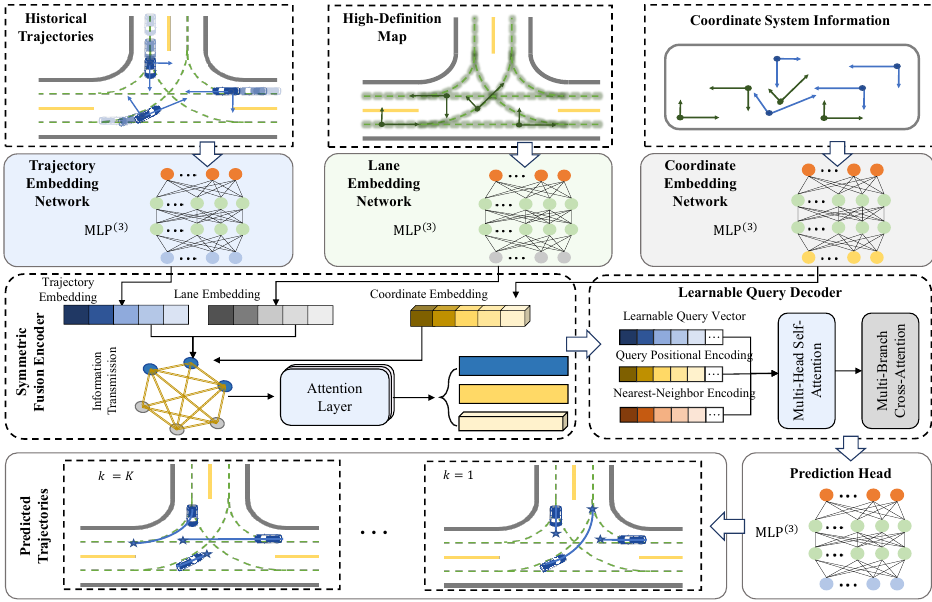
CogDrive 多模态预测网络方法图

2026 · COMMUNICATIONS IN TRANSPORTATION RESEARCH

CogDrive: Cognition-driven multimodal prediction-planning fusion for safe autonomy

Heye Huang, Yibin Yang, Mingfeng Fan, et al.

通过认知交互建模,将多模态轨迹预测与安全规划相结合,面向混合交通中的复杂智能体交互。

VLA

面向跨本体机器人学习的视觉—语言—动作模型。

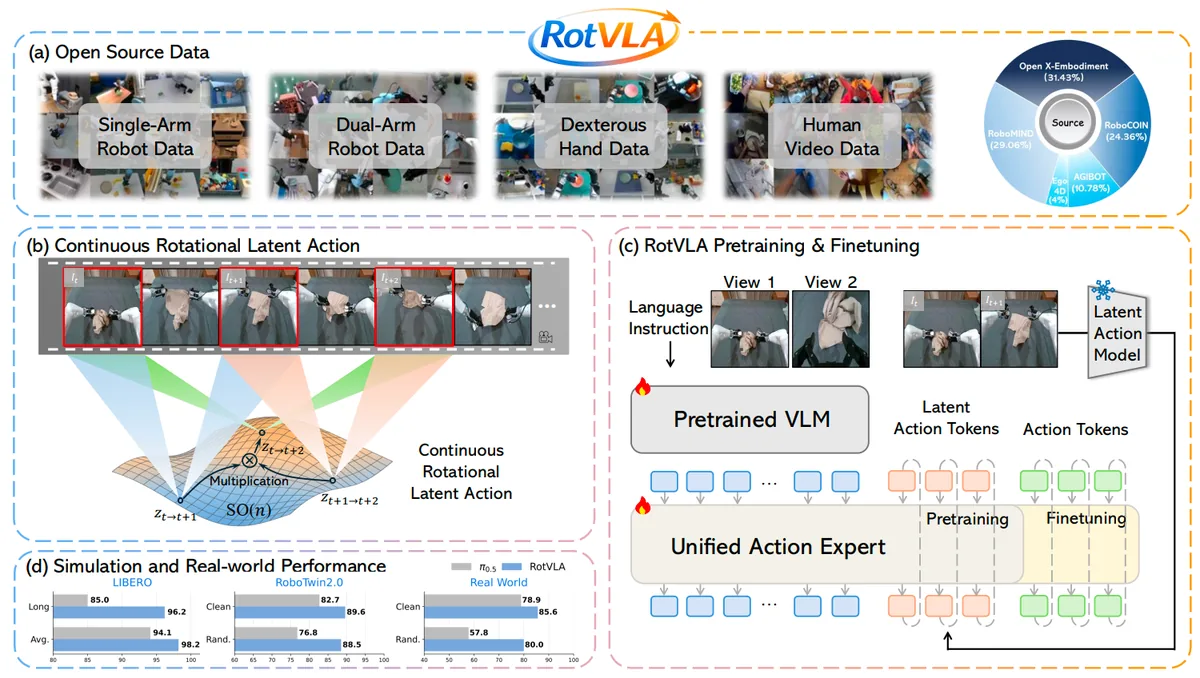
RotVLA:跨本体数据、旋转隐动作表示与模型预训练框架

2026 · ARXIV

RotVLA: Rotational Latent Action for Vision-Language-Action Model

Qiwei Li, Xicheng Gong, Xinghang Li, et al.

提出旋转隐动作表征,为跨本体数据的视觉—语言—动作模型预训练提供统一动作表征。

终身学习

持续学习新知识,同时缓解灾难性遗忘。

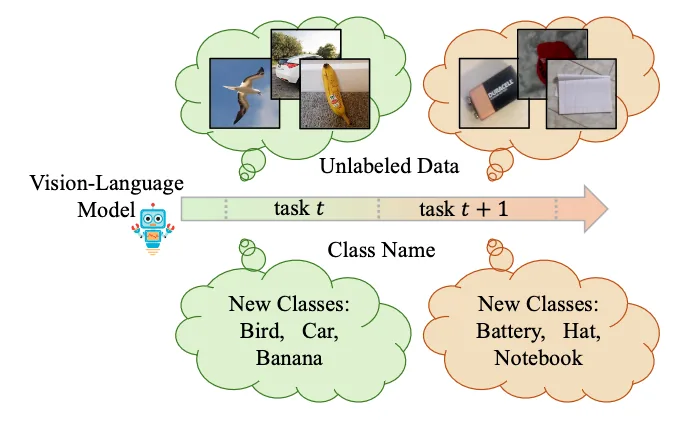
Naming to Learn:视觉语言模型利用无标注数据持续学习新类别

2026 · ICLR

Naming to Learn: Class Incremental Learning for Vision-Language Model with Unlabeled Data

Qiwei Li, Xiaochen Yang, Jiahuan Zhou*

面向视觉—语言模型的类增量学习方法,利用无标注数据通过命名—筛选机制持续学习新类别,缓解灾难性遗忘。